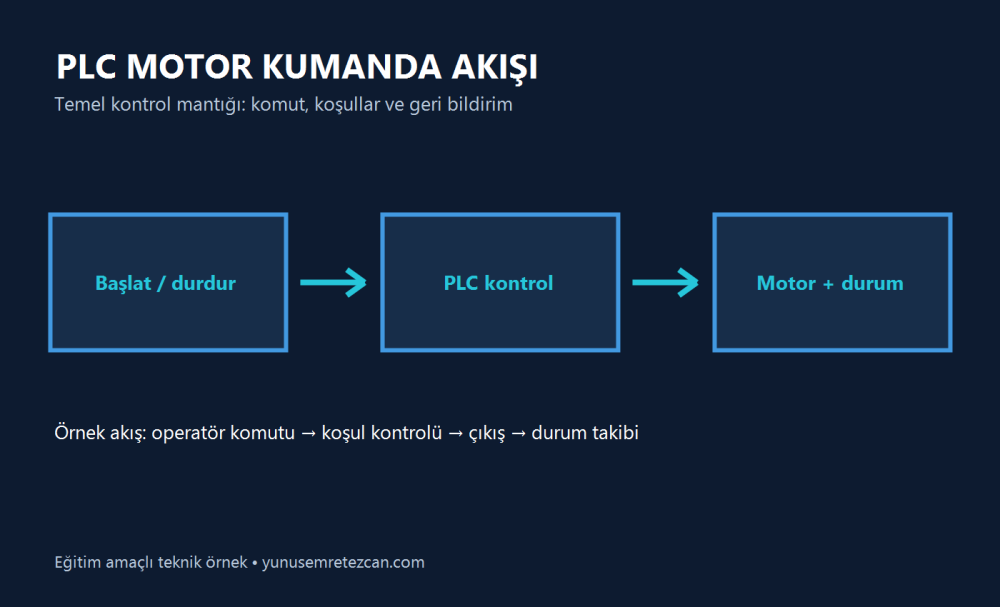
PLC programı, girişlerden aldığı bilgiyi değerlendirir ve kontrol çıkışlarını günceller. Tarama döngüsünü anlamak, sistemin ne zaman ve hangi sırayla tepki verdiğini kavramaya yardımcı olur.
Tarama döngüsünün temel adımları
- Girişleri oku: PLC, dijital ve analog girişlerin durumunu kontrol eder. Sinyalin nasıl örneklendiği ve ölçeklendiği kullanılan donanıma bağlıdır.
- Programı yürüt: Kullanıcı programındaki mantık, mevcut giriş değerleri ve önceki durumlar üzerinden değerlendirilir.
- Çıkışları güncelle: Hesaplanan sonuçlar çıkış modüllerine aktarılır. Motor kumandası örneğinde çalıştırma koşulları doğrulanmadan çıkış verilmemelidir.
- İletişim ve tanılama: Haberleşme, hata kontrolü ve diğer görevlerin zamanlaması PLC modeline ve proje yapılandırmasına göre değişebilir.
Basit örnek: konveyör motoru
Bir başlat komutu geldiğinde program önce izin koşullarını ve gerekli geri bildirimleri kontrol eder. Koşullar uygunsa çalışma komutu oluşturulur; durdurma isteği veya hata durumunda sistem tanımlı duruş davranışına geçer. Bu açıklama kavramsaldır ve gerçek devre tasarımı yerine geçmez.
Çevrim süresi neden önemlidir?
Girişin okunması ile çıkışın güncellenmesi arasında kısa bir gecikme bulunabilir. Hızlı süreçlerde görev öncelikleri, haberleşme yükü, filtreler ve donanım özellikleri hesaba katılmalıdır. Kesin tepki süresi için ilgili PLC üreticisinin teknik dokümanına bakın.
Güvenlik notu: Acil durdurma ve insan güvenliği işlevleri, risk değerlendirmesine uygun güvenlik bileşenleri ve onaylı tasarım ile ele alınmalıdır; standart PLC mantığı tek başına güvenlik çözümü sayılmaz.